一、产业政策导向:全向移动装备迎来发展机遇
国家多项产业规划明确支持工业移动机器人、智能搬运装备的创新与落地。《“十四五” 机器人产业发展规划》《“机器人 +” 应用行动实施方案》将 AGV、物流搬运机器人列为重点发展产品,鼓励面向工厂、仓储场景开发高灵活度移动解决方案,提升制造业机器人密度,推动传统产线智能化升级。
低全社会物流成本、推进工厂内部物流自动化,是产业升级的重要方向。很多老厂房、改造型车间通道窄、工位布局紧凑,无法大规模改扩建。麦克纳姆轮全向移动技术,不需要改造地面基建,依靠机械结构与算法就实现狭小空间作业,恰好匹配存量工厂智能化改造的现实需求。从产业大环境看,制造业降本增效、机器替人、国产智能装备替代的大趋势,为麦克纳姆轮类核心零部件带来广阔市场空间。
二、认识麦克纳姆轮:不一样的车轮构造
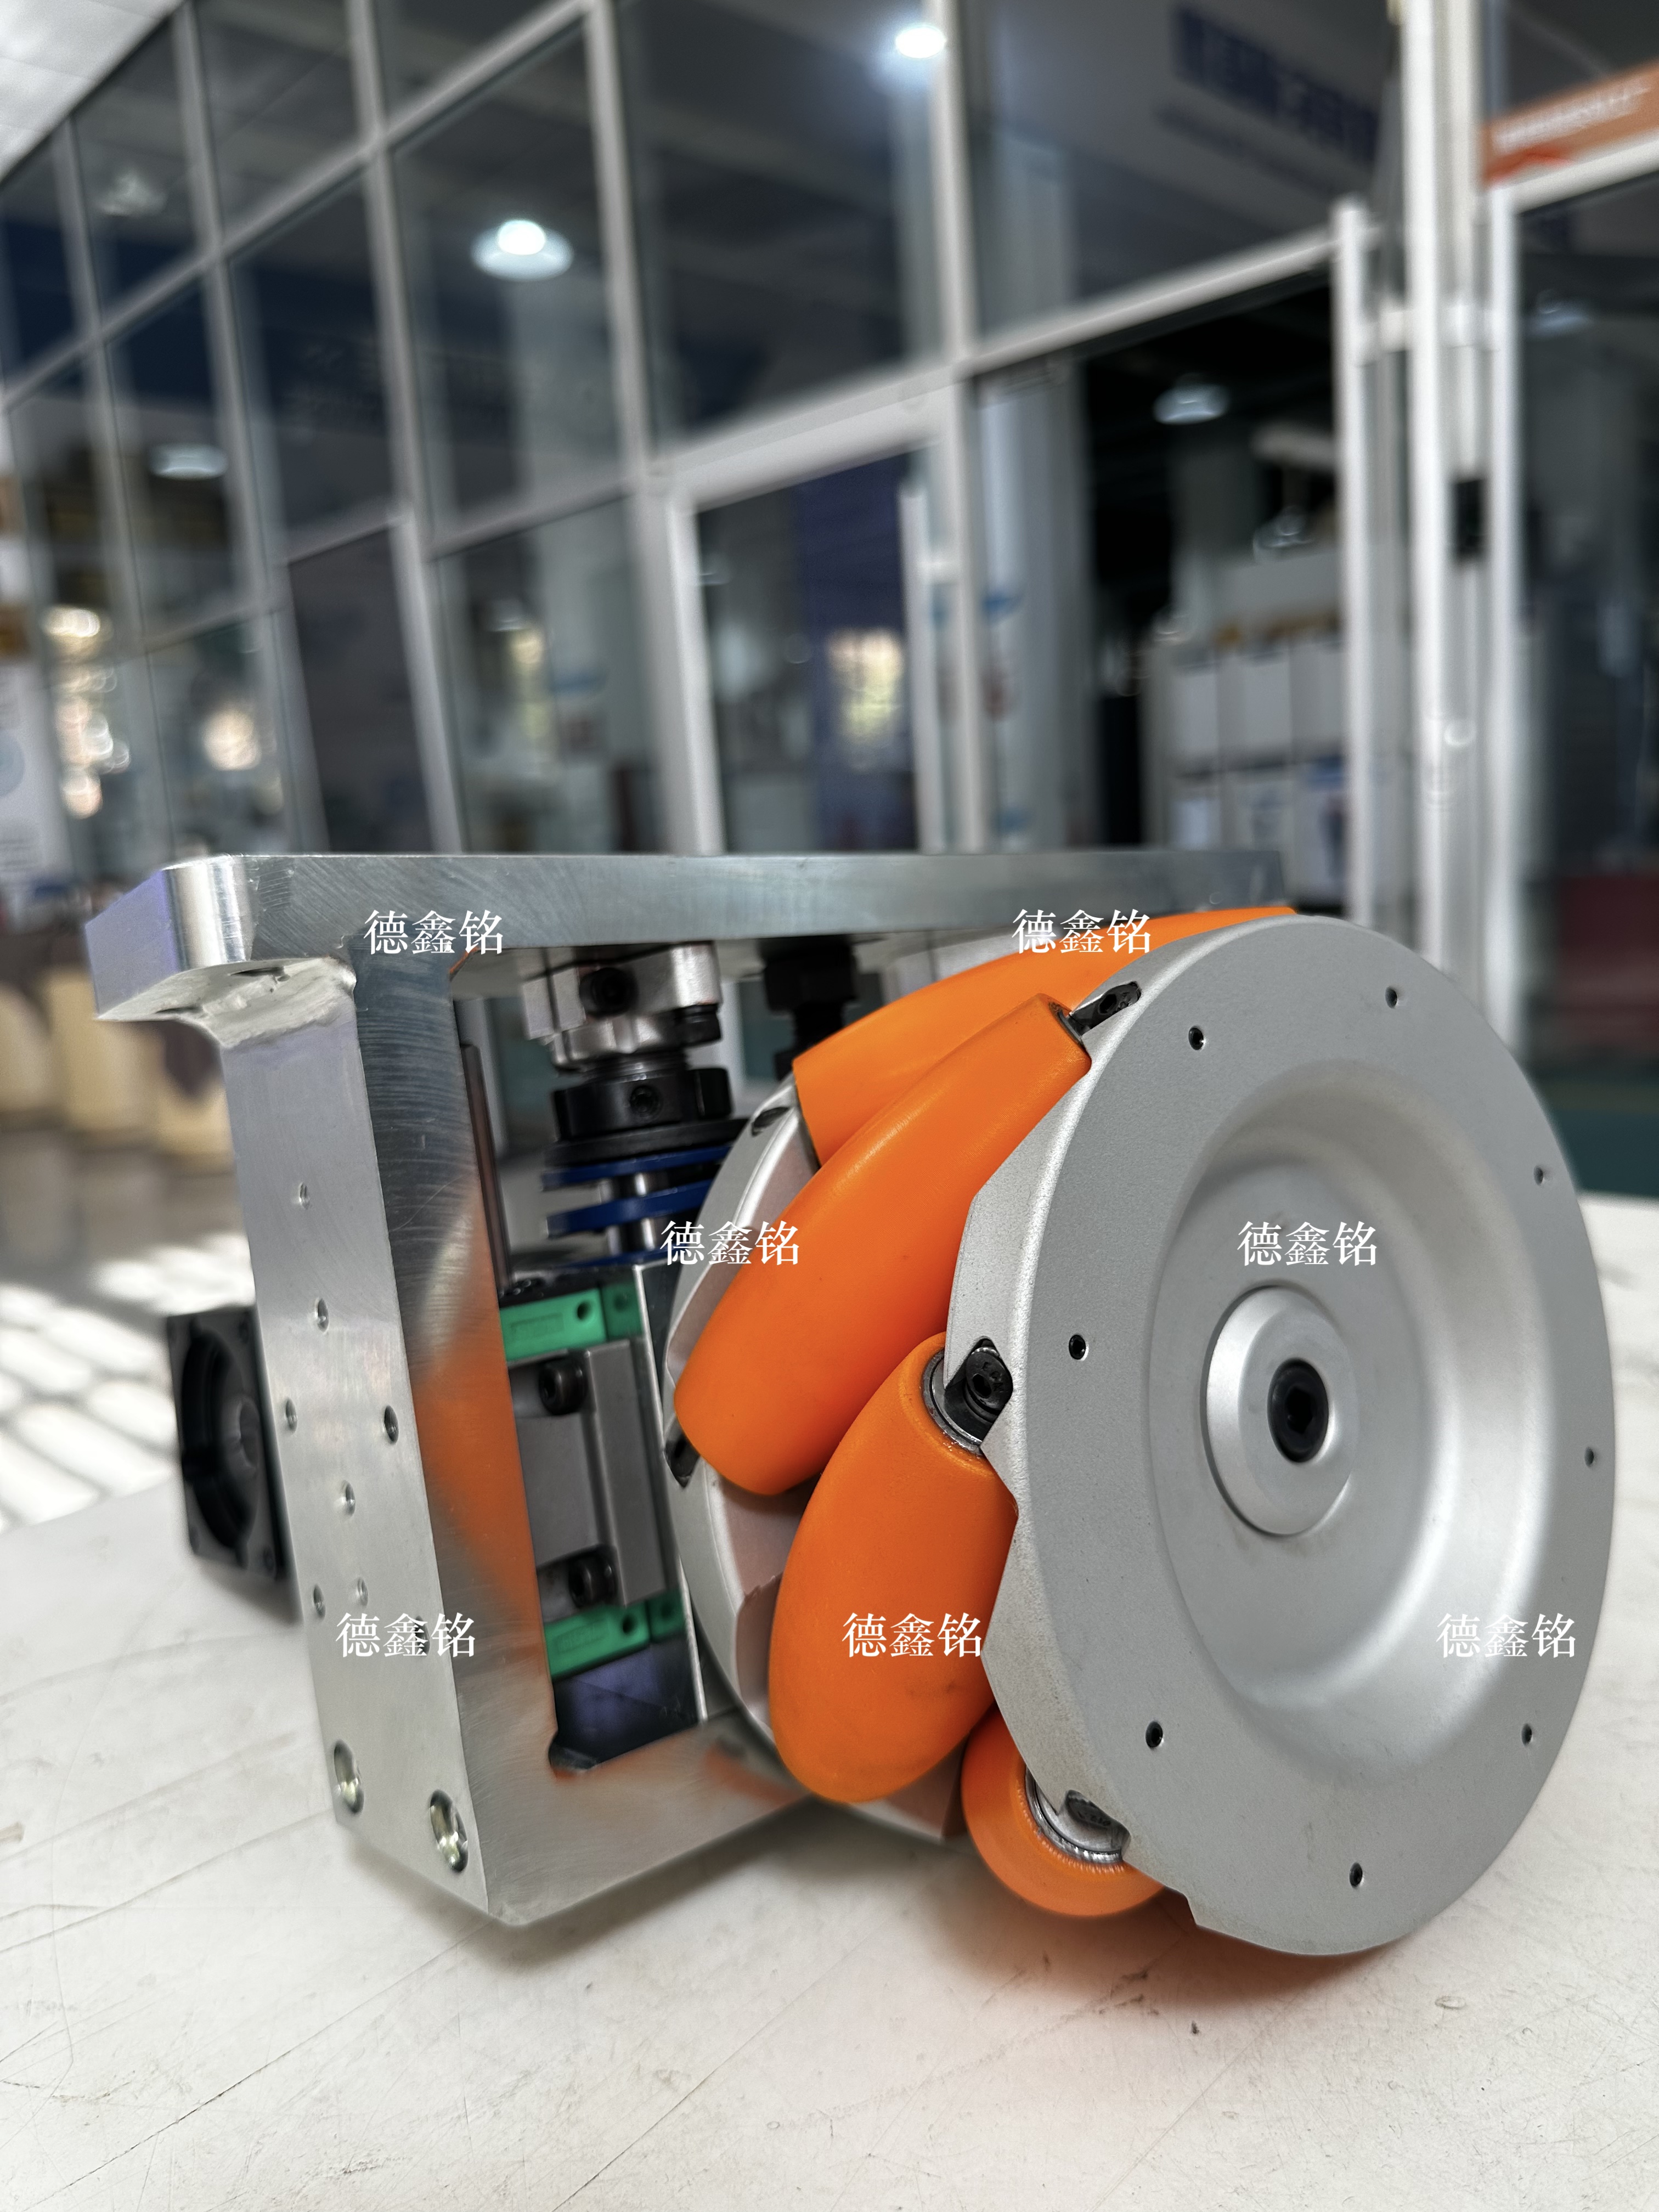
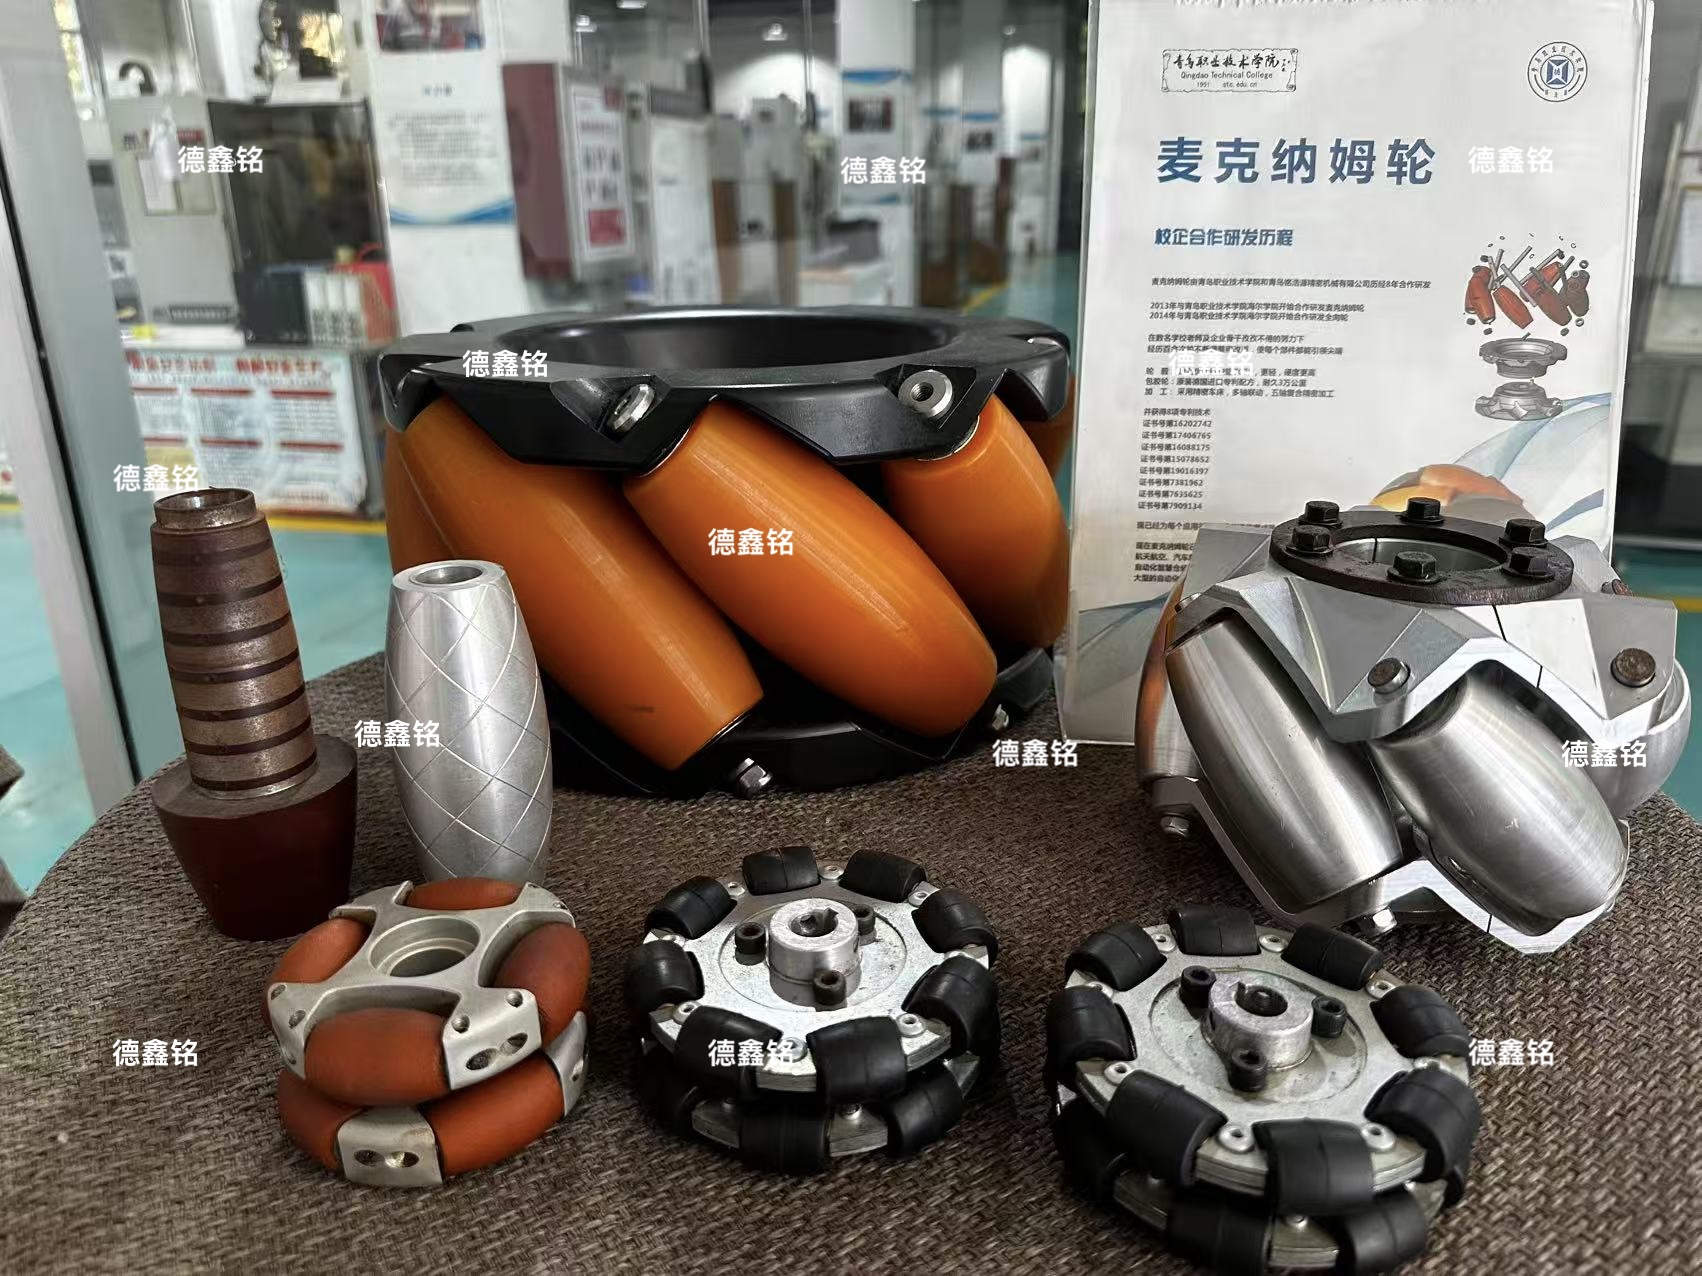
和普通整圈接触地面的车轮不同,麦克纳姆轮最标志性的设计,就是轮毂外缘一圈倾斜排布的从动辊子。整套车轮主要由轮毂、法兰支架、从动辊子、轴承以及紧固配件组成。
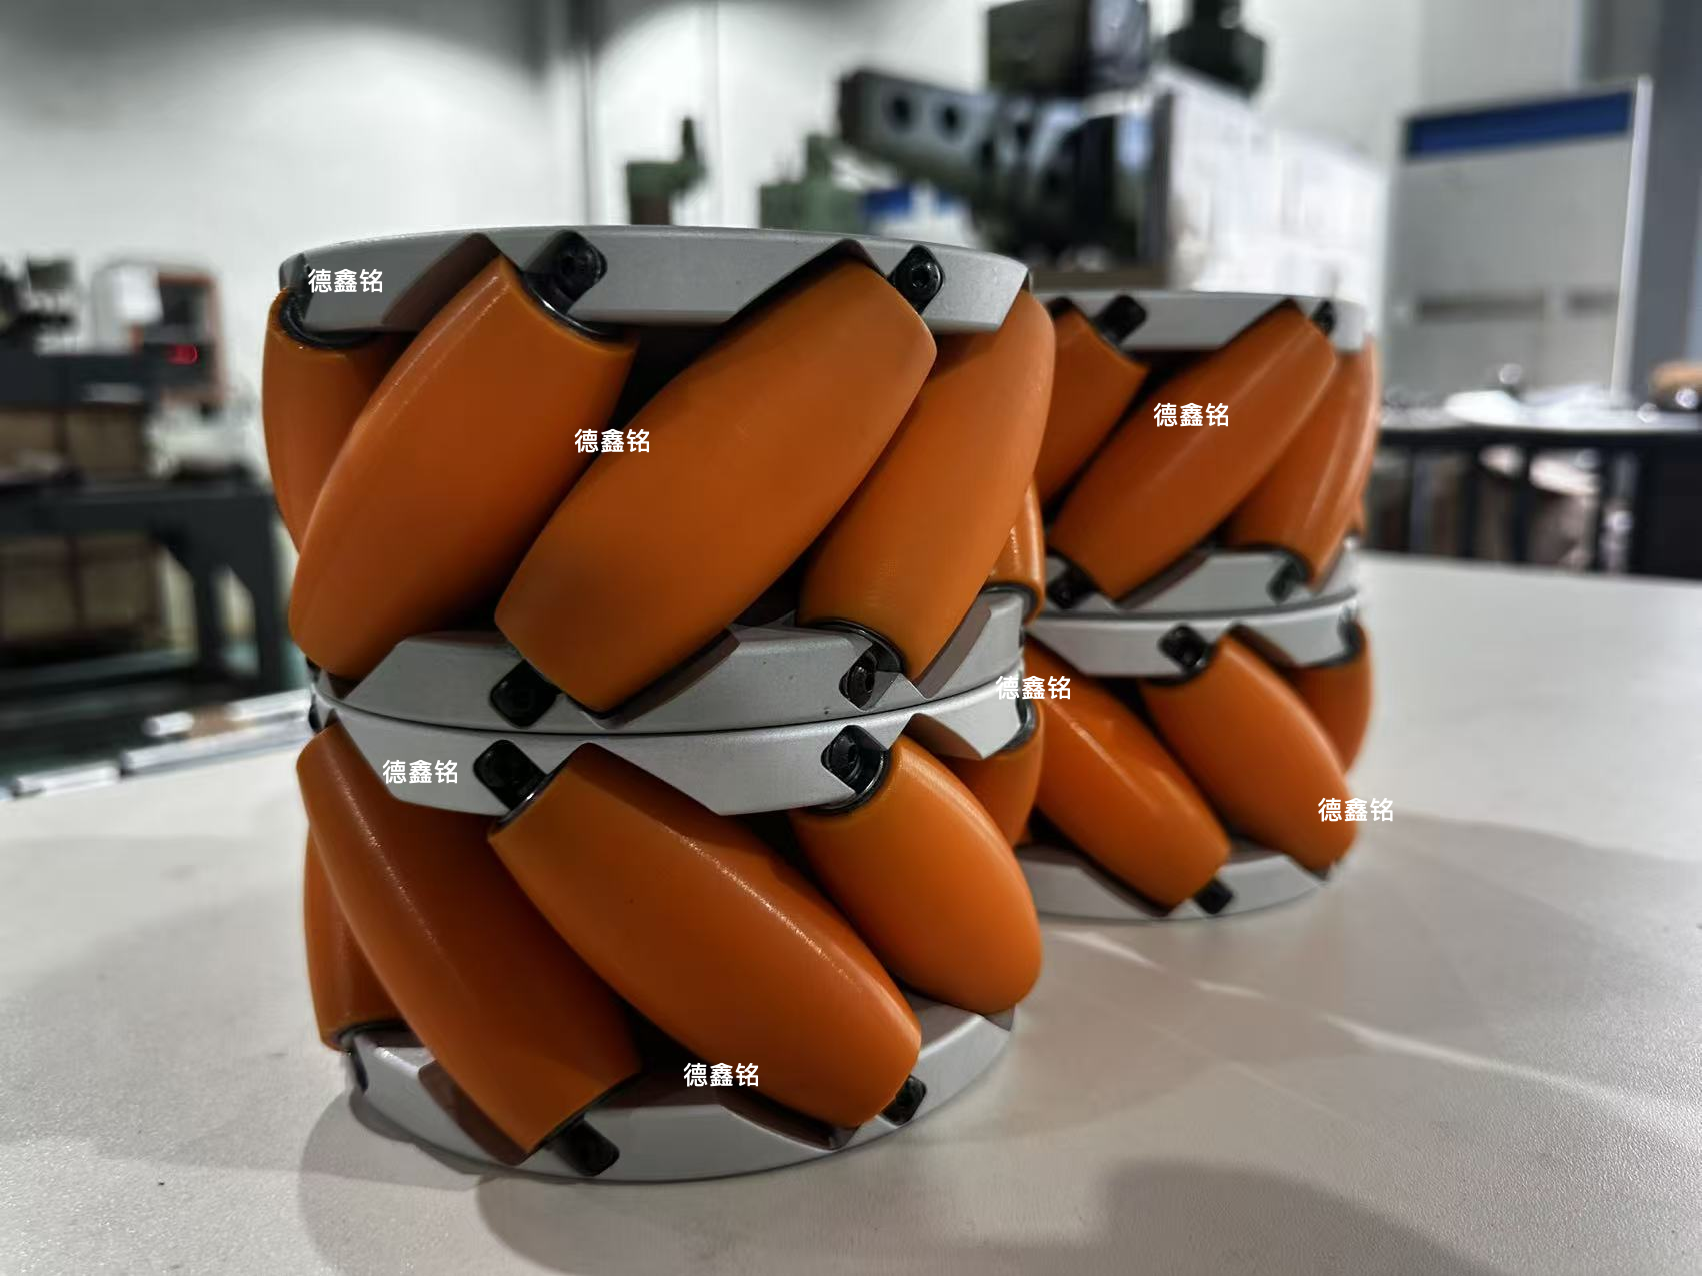
辊子以约 45° 倾斜角度固定在轮毂外围,辊子本身可以自由转动,自身并不接收电机动力;电机的扭矩直接输入轮毂,带动整个轮子转动。辊子外层大多采用聚氨酯材质,兼顾摩擦力、耐磨与缓冲性能,适配环氧地坪、平整水泥地面等主流工业环境。
市面上麦克纳姆轮分为A、B两种型号,二者辊子倾斜方向相反。实际设备大多采用四轮布局,遵循对角配对安装原则,即 A 轮、B 轮对角交错装配。如果全部安装同一种轮子,将无法实现横向移动,这也是设备组装调试中常见的误区。单个麦克纳姆轮无法实现全向运动,多轮搭配加上控制系统,才能发挥全部性能。
三、力的矢量合成,实现多维灵活运动
麦克纳姆轮全向移动的底层逻辑,是摩擦力的分解与合成。 当电机驱动轮毂旋转,倾斜辊子接触地面会产生斜向摩擦力。这个力可以拆解成两个方向的分力:垂直于辊子方向的有效驱动力,以及沿着辊子轴向的分力。由于辊子能够自由滚动,轴向方向的作用力会被辊子自转消解,只保留有效驱动力输出。
四轮独立驱动平台,通过控制器分别调节每一个轮子的转速与转向,各个车轮输出的斜向驱动力相互叠加或者抵消,最终合成车体的运动方向:
1、四轮同方向同转速运转,侧向分力互相抵消,实现设备前进、后退;
2、左右两侧车轮反向转动,完成零转弯半径原地旋转;
3、对角车轮配合调速,实现车体横向平移,也就是行业常说的 “螃蟹走”;
4、对四个轮子做差异化转速配比,车体可以朝着任意角度斜向行进。
值得注意,硬件只是基础。想要稳定实现各类运动模式,离不开运动学解算算法。仅仅更换车轮,没有配套控制程序,小车依旧无法完成全向动作。
四、看清优劣势,理性做好技术选型
任何技术都有适用边界,麦克纳姆轮也并非全场景通用方案,企业在项目选型时,需要客观看待它的优势与短板。
从优势来看: 第一,极致节省空间。无需预留转弯半径,在通道窄、工位排布紧凑的厂房、仓库,可以极大提升场地利用率,适配老工厂智能化改造; 第二,运动姿态丰富。横移、斜走、原地回转多种运动模式,方便设备精准对位,适配货物对接、工装装配等高精度场景; 第三,机械结构简化。省去舵轮复杂的转向机械组件,减少转向机构磨损点,降低一部分机械故障风险。
同时它也存在明显局限: 一是对地面平整度要求高。地面缝隙、凸起颗粒、杂物,都会干扰辊子受力,引发打滑、抖动,碎石、凹凸地面不适合使用; 二是承载与能耗短板。辊子属于多点接触地面,同等尺寸下承载能力弱于舵轮结构;运行过程存在滑动摩擦,能量损耗更高,同等电池条件下续航会有所降低; 三是调试维护成本。四轮电机同步控制要求高,算法调试不到位容易出现跑偏抖动;聚氨酯辊子属于易损件,长期重载运行会磨损,需要定期检查更换。
五、多元产业落地,紧跟智能制造发展浪潮
在政策推动制造业智能化改造的大背景下,麦克纳姆轮技术已经走出实验室,落地多个行业。工业场景中,麦克纳姆轮 AGV 用于车间工件转运、模具搬运、产线物料输送;在仓储领域,用于狭小库区内部货物调度。除此之外,特种装备、舞台设备、科创教育机器人领域,也大量应用该结构。
总的来说,麦克纳姆轮不是万能解决方案,但在空间受限、需要灵活对位的工况下,是性价比很高的全向移动路线。企业选型应当结合地面条件、载重需求、预算维护成本综合评估,顺应智能制造升级趋势,把核心零部件的技术价值转化为实际生产效益。
平等互利,相互协作,在持续合作中共同发展。
电话:165-3822-8877
132-0639-7587
166-5322-7575
邮箱:13792842937@163.com
地址:青岛市黄岛区钱塘江路369号麦克纳姆轮研发中心
地址:山东省青岛市黄岛区千山北路与步云路交叉口东南方向720米左右麦克纳姆轮生产基地