一、发明起源:为解决狭小空间移动难题而生
麦克纳姆轮由瑞典工程师本特·伊隆在1973年设计发明,因其专利归属瑞典麦克纳姆公司而得名麦克纳姆轮。在它诞生之前,工业搬运设备普遍存在一个共同痛点:普通车轮只能依靠转向改变方向,转弯半径大,在狭窄船舱、密集流水线、狭窄货架通道中作业十分受限,设备调度困难,极其影响工作效率。
为了解决传统轮式结构空间受限的问题,设计师放弃了“改变车轮朝向来变向”的传统思路,通过改变车轮结构,利用摩擦力合成实现任意方向移动。麦克纳姆轮问世后,迅速应用于工业重载搬运平台。经过半个世纪的迭代优化,如今它已经广泛普及于智能AGV小车、竞赛机器人、医疗转运设备、智能舞台装置和教学科研平台,成为全向移动领域最经典、最成熟的机械方案之一。
二、特殊结构:45°斜向辊子是核心关键
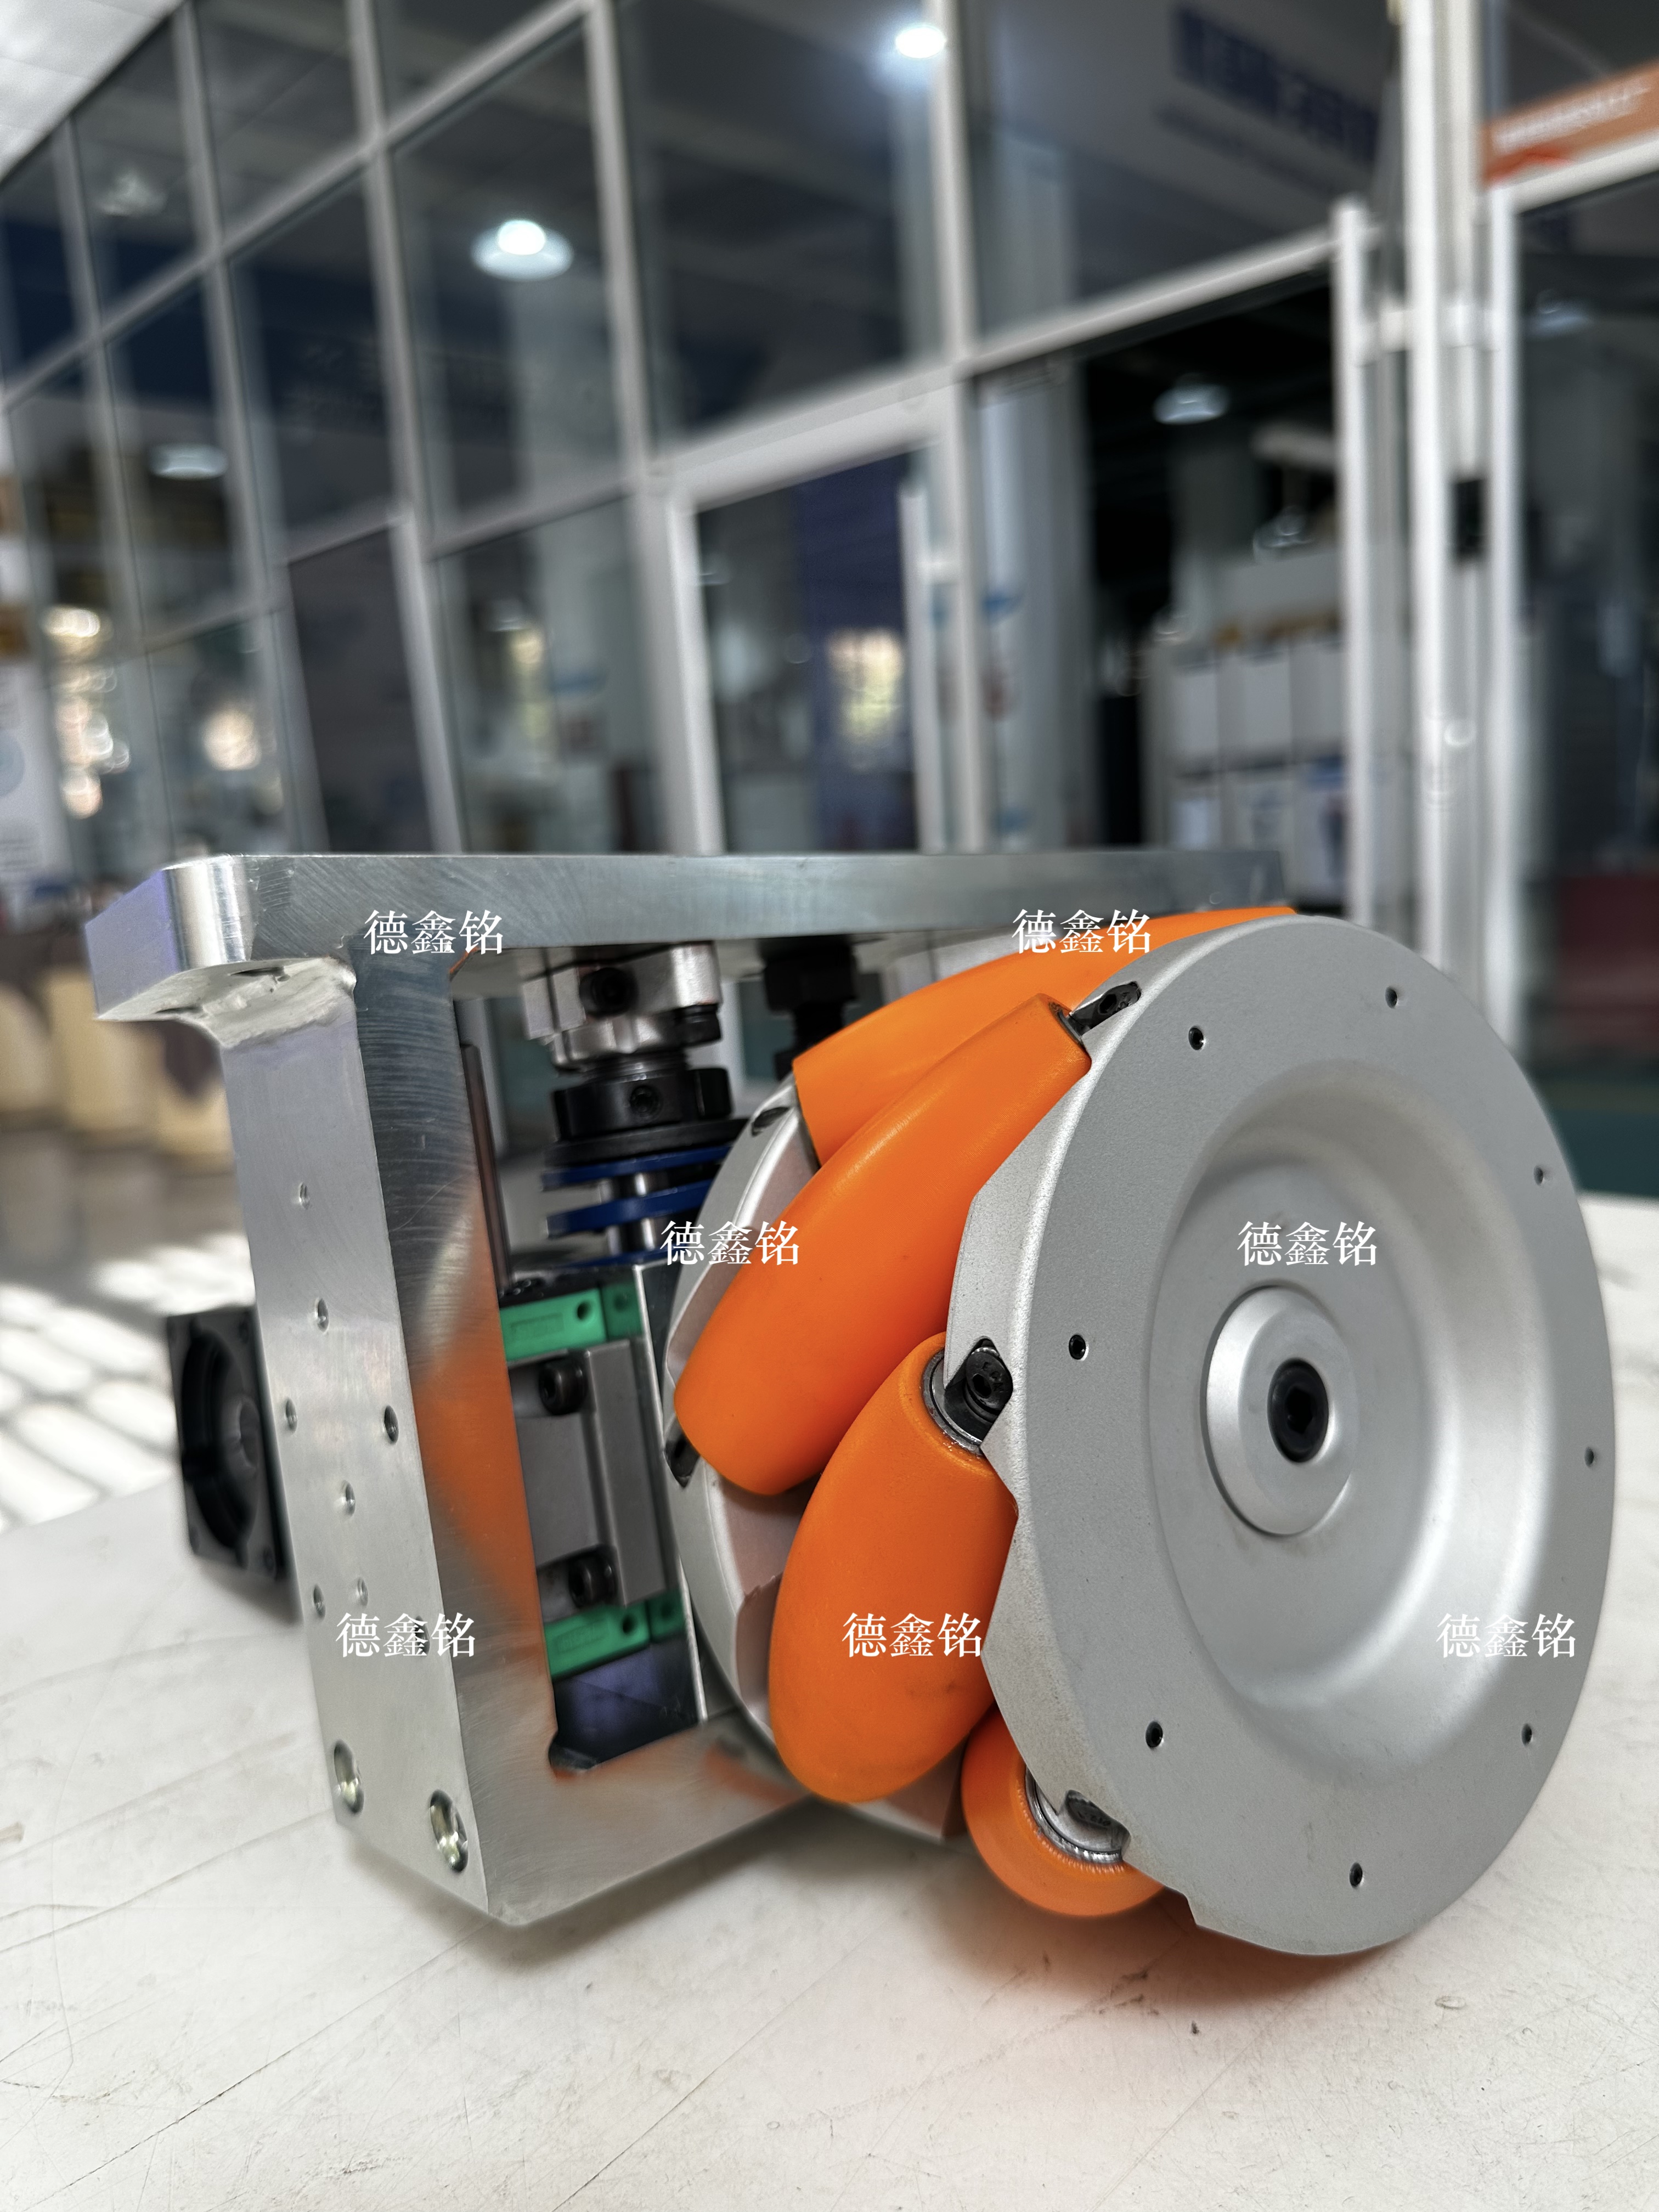
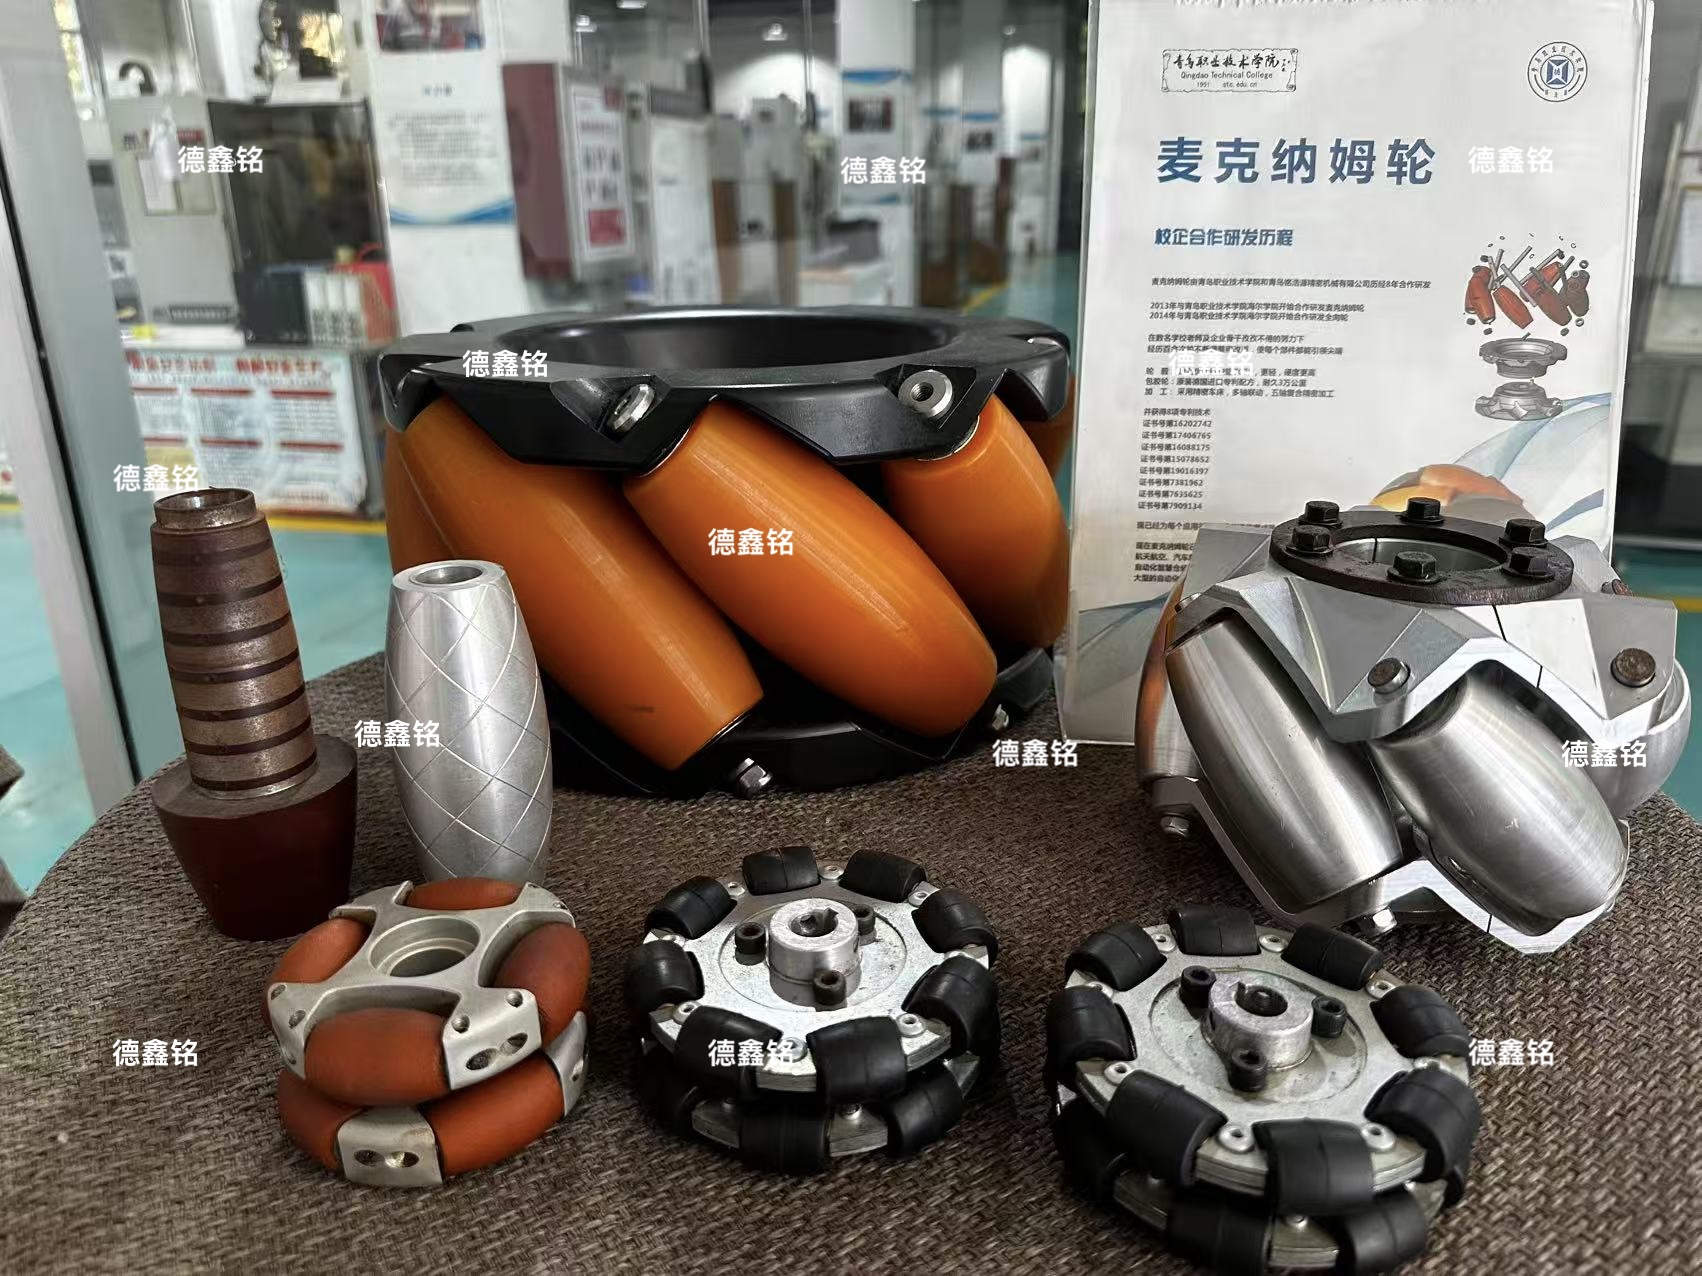
麦克纳姆轮之所以拥有普通车轮不具备的移动能力,根本原因在于其独特的机械结构。普通车轮依靠整圈橡胶与地面接触,行进方向固定;而麦克纳姆轮是一种组合式被动滚轮结构,整体由主轮毂和多组自由从动辊子构成。
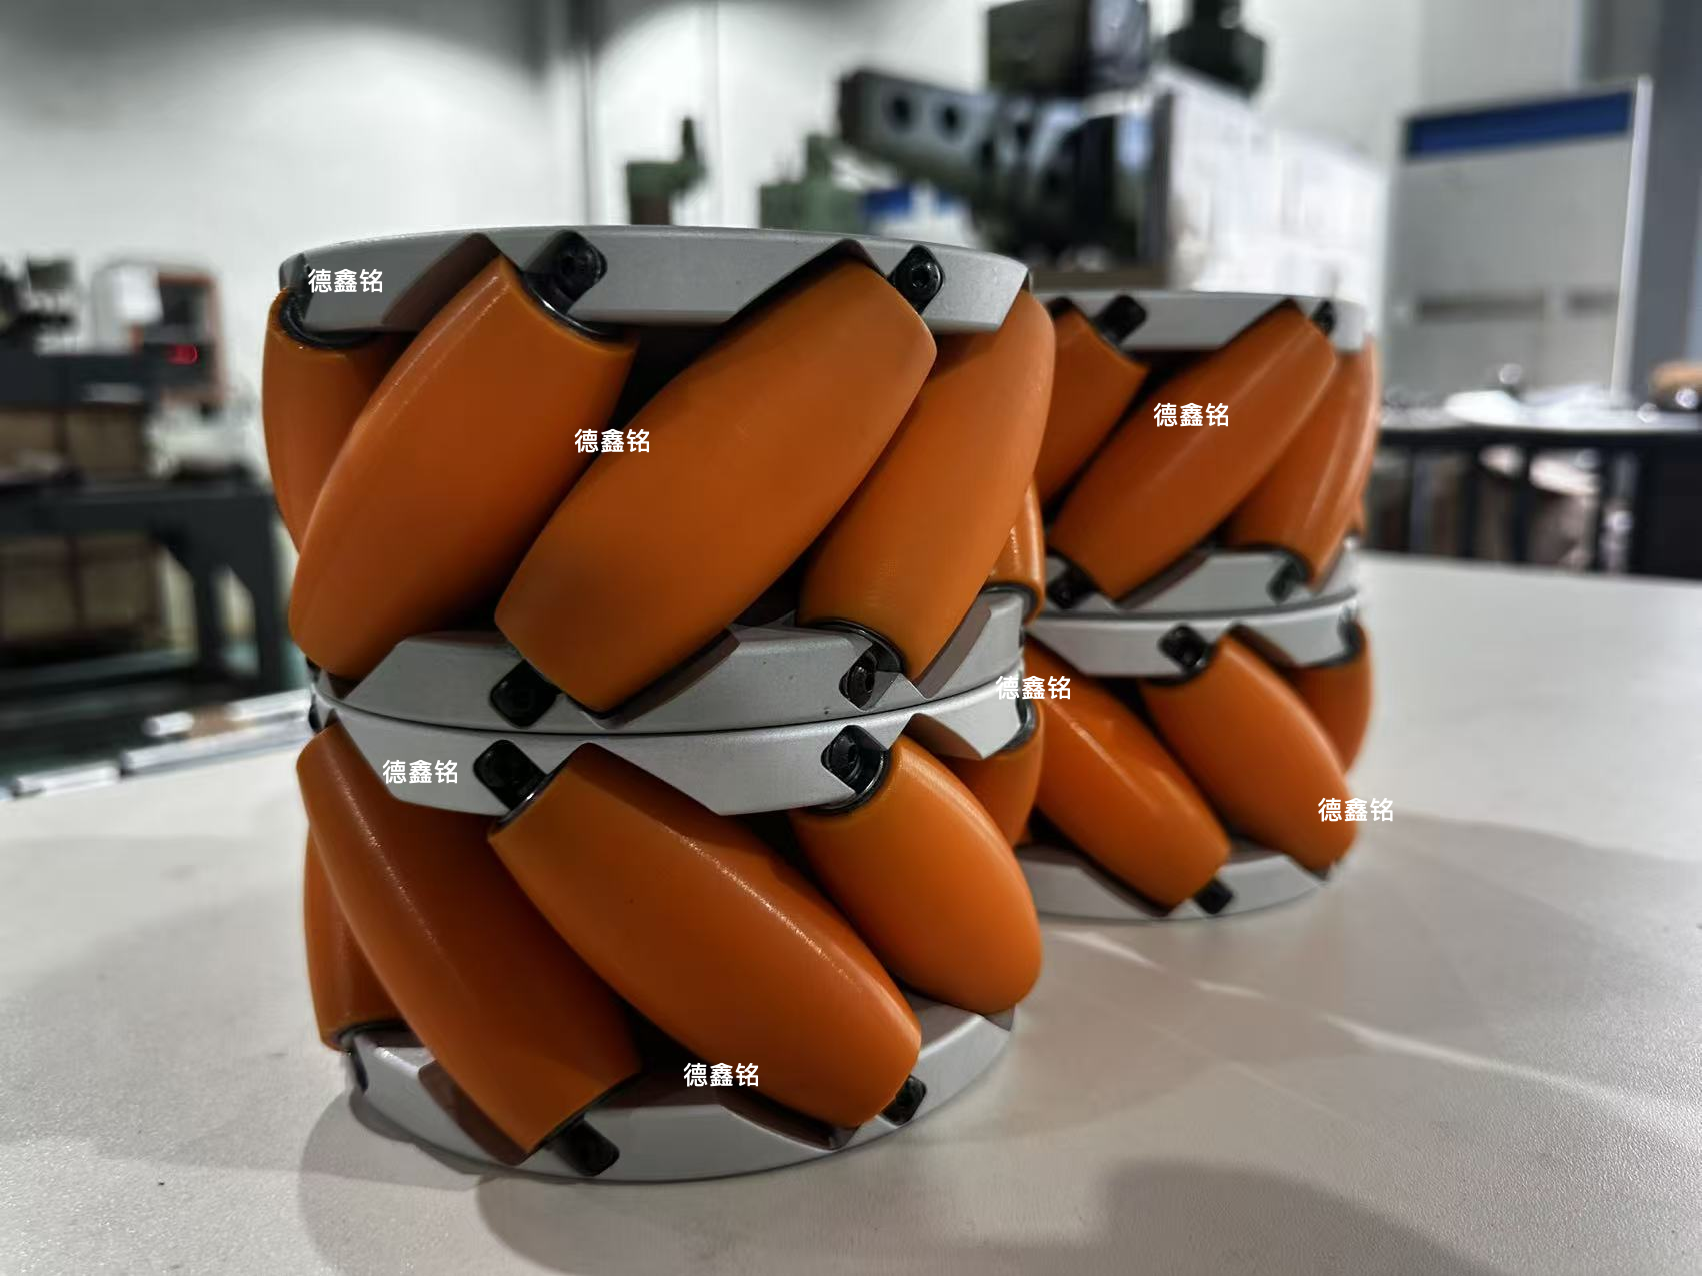
主轮毂由电机驱动,负责整体旋转动力输出;轮毂外圈均匀分布着多根短小的聚氨酯辊子,这些辊子可以自由被动旋转。与普通全向轮不同,麦克纳姆轮的辊子与主轮平面呈45度夹角,这是实现全向移动的核心。倾斜布置的辊子可以同时产生纵向与横向两个方向的摩擦力,为多方向运动提供力学基础。
根据辊子倾斜方向不同,麦克纳姆轮分为左旋A型和右旋B型两种。一套完整的全向移动底盘必须同时配备两个A型轮和两个B型轮,并采用对角对称方式安装。只有左右、斜向结构相互配合,四个轮子的分力才能合理抵消与叠加。如果只安装单一型号麦轮,受力不平衡,机器人不仅无法横移,还会出现抖动、跑偏和卡死现象。这种对称搭配结构,是麦克纳姆轮底盘能够稳定工作的重要前提。
三、工作原理:基于力的分解与合成实现全向移动
麦克纳姆轮的工作原理并不复杂,本质是初中物理力的分解与合成的工程应用。普通车轮滚动时,摩擦力仅提供前后方向的驱动力,运动维度单一。而麦克纳姆轮转动时,地面给斜向辊子的摩擦力会被自动拆解为前后纵向分力和左右横向分力,一个轮子即可产生斜向合力。
单个麦轮无法稳定直行,但四轮协同工作时,通过控制四个电机的转速与转向,就能对四个轮子的分力进行叠加或抵消,从而实现全方位移动。具体可以分为四种基础运动模式:第一,四轮同向同速转动,横向分力相互抵消,纵向合力保留,车体实现前进和后退;第二,对角车轮反向转动,纵向分力抵消,横向合力主导,车身实现横向平移,也就是机器人领域常说的“蟹行”;第三,通过调整四轮转速比例,同时保留纵向和横向分力,车体可以完成任意角度斜向直行;第四,左右两侧车轮反向对转,平移合力全部抵消,仅保留旋转力矩,车体实现原地零半径自转。
简而言之,传统车辆是“改变轮子方向来走路”,麦克纳姆轮底盘是“轮子不动,靠算力改变力的方向来走路”。这种原理让机器人彻底摆脱了转弯半径的限制,实现真正意义上的全向自由移动。
四、应用场景与技术局限:优势与短板客观分析
凭借零转弯半径、机动灵活、定位精准的优势,麦克纳姆轮在特定场景拥有不可替代的价值。在工业领域,麦轮AGV搬运机器人可以在狭窄仓储货架间自由穿梭,精准对位搬运货物,大幅提升自动化仓储效率;在机器人竞赛中,参赛队伍普遍使用麦轮底盘,利用横移、原地旋转的优势快速走位、抢占点位;在民生领域,医院智能转运床、精密设备搬运平台、可移动舞台等设备,都依靠麦克纳姆轮实现平稳、精准、灵活的位移调整。同时,因其原理直观、结构典型,它也是中小学科技创新教学、大学机器人实验的重要教具。
同时,麦克纳姆轮也存在明显短板,这也是它无法替代普通车轮、无法用于高速车辆的原因。首先,它对地面平整度要求极高,地面缝隙、砂石、坑洼都会导致辊子悬空、卡滞,造成运动偏移;其次,麦轮依靠滑动摩擦完成侧向移动,能量损耗大、耗电量高,辊子磨损速度快,维护成本更高;再次,四轮运动需要高度协同,控制算法复杂,轻微的转速误差就会导致车体漂移;最后,受力方式为分力合成,整体驱动力和制动力偏弱,只适合低速、重载、高精度场景,完全不适合高速行驶。
总体来看,麦克纳姆轮是机械结构与物理原理完美结合的经典设计。它没有复杂的传动机构,仅依靠巧妙的结构创新,突破了传统轮式结构的运动局限。在智能化、自动化快速发展的今天,这一诞生于上世纪的经典设计,依然在智能搬运、特种移动机器人领域持续发光,向我们展示着简单机械结构蕴含的无穷智慧。
平等互利,相互协作,在持续合作中共同发展。
电话:165-3822-8877
132-0639-7587
166-5322-7575
邮箱:13792842937@163.com
地址:青岛市黄岛区钱塘江路369号麦克纳姆轮研发中心
地址:山东省青岛市黄岛区千山北路与步云路交叉口东南方向720米左右麦克纳姆轮生产基地